
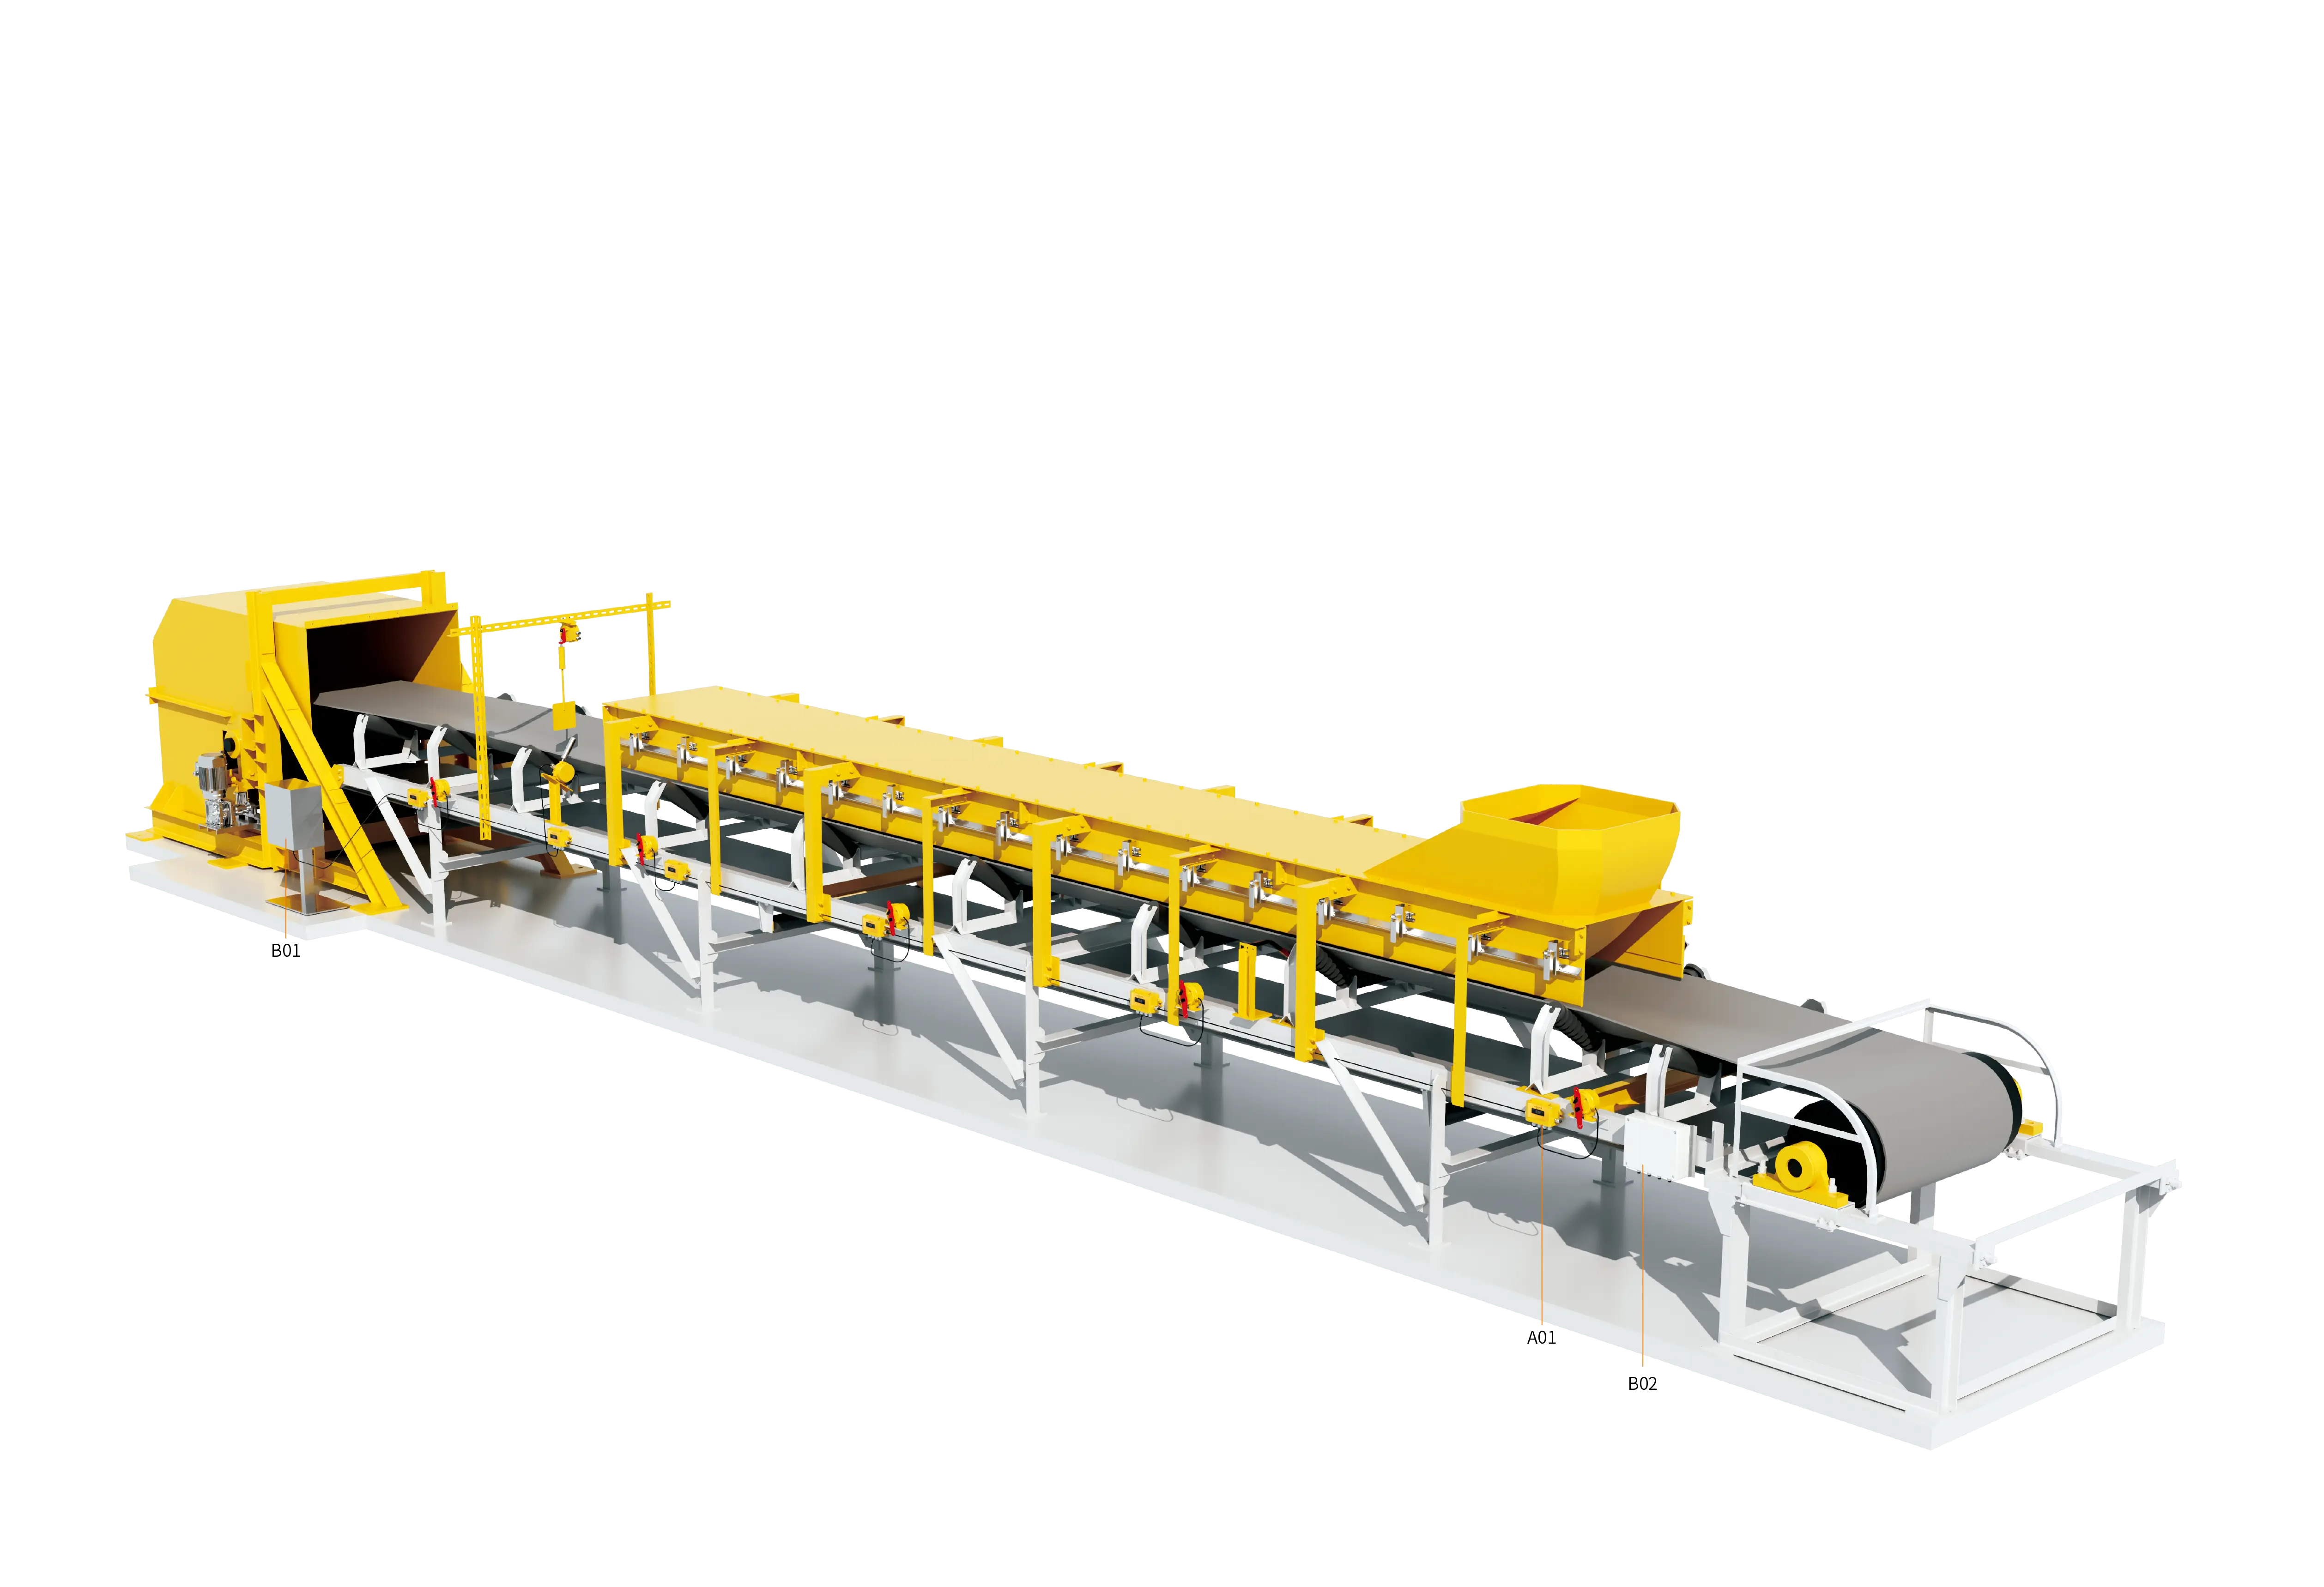
En grandes minas de carbón a cielo abierto, minas subterráneas profundas, grandes centrales térmicas, arterias interregionales de transporte de mineral y terminales portuarios de graneles en aguas profundas, los transportadores de banda de larga distancia (Overland / Long-Distance Belt Conveyor) de tipo campo abierto y de galería están sustituyendo de forma integral el transporte tradicional de corto recorrido por ferrocarril y camión. Estos equipos de transporte modernos de gran capacidad suelen alcanzar una distancia de transporte por unidad de 3 a 15 km o más, y se caracterizan por un gran caudal, alta velocidad de banda, accionamiento distribuido con múltiples motores (coordinación cabeza-cola o accionamiento multipunto intermedio) y una topografía compleja y variable a lo largo del trazado.
A medida que la distancia de transporte se multiplica, el número de sensores de protección de seguridad instalados en toda la línea (como interruptores de emergencia por cable, interruptores de desviación de dos etapas, detectores de deslizamiento, sensores de desgarro y sondas de nivel de material) alcanza decenas o incluso cientos de grupos. En el modo de control centralizado tradicional, cientos de sensores deben conectarse "punto a punto" de vuelta a la sala de distribución o a la sala de control central mediante cables de control multiconductor. El tendido de cables multiconductores de larga distancia no solo supone una enorme inversión en cables y un cableado de obra extremadamente engorroso, sino que además revela en la operación real graves caídas de tensión por pérdidas de línea, falsas alarmas por fuertes interferencias electromagnéticas y un punto ciego en la localización de fallas: "saber que se ha producido una alarma pero no qué equipo concreto ha actuado".
Para lograr la seguridad intrínseca, la autorrecuperación rápida y una operación eficiente con menos personal o sin personal de las líneas de transporte ultralargas, un sistema de control remoto integrado basado en tecnología de comunicación por bus de campo distribuida y codificación digital de direcciones se ha convertido en el núcleo central de los proyectos modernos de almacenamiento y transporte de materiales a granel. El sistema recorre toda la línea mediante una red minimalista de dos hilos o de fibra óptica, integra sin fisuras la gran cantidad de sensores distribuidos a lo largo del trazado en el ordenador central de supervisión y logra la adquisición en milisegundos del estado de los equipos de toda la línea y la localización espacial precisa de los puntos de falla.
I. Los cuatro cuellos de botella del control cableado tradicional en transportadores de larga distancia
Para comprender las ventajas de los sistemas de control remoto por bus de campo, primero es necesario analizar las limitaciones técnicas que expone el modo tradicional de cableado rígido "punto a punto" en condiciones de largo recorrido:
1. Los costes de tendido y de material de cable se multiplican exponencialmente
Si un transportador de 10 km tiene 200 conjuntos de interruptores de cable bidireccionales e interruptores de desviación a lo largo de su trazado, el uso de cables de control multiconductor tradicionales para llevarlos de vuelta al armario de control no solo consume decenas de kilómetros de costoso cable de cobre apantallado, sino que también requiere el tendido de grandes bandejas portacables y tubos galvanizados en todo el recorrido; el coste de la instalación de tuberías y de la obra civil puede incluso superar varias veces el de los propios dispositivos de protección.
2. Grave atenuación de la señal a larga distancia e interferencias electromagnéticas de frecuencia industrial
En circuitos de alta impedancia de varios kilómetros o incluso más de diez kilómetros, las señales de control convencionales como 24 V CC producen caídas de tensión significativas, lo que impide que los relés remotos se activen de forma fiable; al mismo tiempo, los impulsos electromagnéticos de alta frecuencia generados por las redes de alta tensión, los motores de variación de frecuencia de gran potencia y la inducción de rayos en altura a lo largo del trazado se acoplan fácilmente en los cables paralelos multiconductores, provocando disparos falsos de señal a gran escala o la perforación de los puertos de control.
3. Localización espacial lenta de fallas y enormes pérdidas por paradas no planificadas
En un circuito en serie tradicional (bucle de relé duro normalmente cerrado), basta con que se tire de cualquier interruptor de cable o que actúe un interruptor de desviación a lo largo del trazado para que el armario de control principal solo reciba una señal discreta ambigua de "circuito abierto, parada producida", sin poder saber en qué kilómetro y en qué equipo se produjo la falla. El personal de inspección a menudo debe recorrer varios kilómetros en bicicleta o a pie para inspeccionar y rearmar los dispositivos uno por uno; la investigación de la parada suele durar horas, lo que limita gravemente la eficiencia de rendimiento global de toda la línea.
4. Imposibilidad de interacción digital bidireccional y percepción del estado de salud
Los interruptores tradicionales solo pueden transmitir una única información binaria de "conexión/desconexión" y no pueden devolver el estado de instalación del equipo, la temperatura y humedad ambiente, el grado de oxidación de los contactos ni la salud del enlace de comunicación; menos aún pueden enviar desde la sala de control central comandos de autodiagnóstico inverso o de accionamiento local a unidades de campo específicas.
II. Arquitectura topológica de tres capas y mecanismo de funcionamiento del sistema de control remoto basado en bus
Dadas las características del transporte continuo de larga distancia, los sistemas modernos de control remoto suelen construir una arquitectura de red tridimensional de tres capas: "capa de percepción y codificación de campo", "capa de comunicación digital y repetición" y "capa de supervisión por ordenador central":
1. Unidad inteligente de codificación de direcciones de campo (nodo digital de base)
El sistema integra o añade externamente un módulo de codificación de direcciones (Address Encoding Unit) independiente a cada sensor dispuesto a lo largo del trazado (interruptor de cable, interruptor de desviación, sonda de deslizamiento o desgarro, etc.).
- Identificador físico único: cada módulo de codificación dispone de un código de identificación digital único en toda la línea. En el interior del módulo se integran un procesador de microconsumo y un circuito de autodiagnóstico que monitorizan en tiempo real los cambios de estado de los contactos externos del interruptor y la continuidad del circuito.
- Carga empaquetada digital: cuando se activa un interruptor o se produce una falla de cortocircuito o circuito abierto, el módulo de codificación empaqueta el estado de actuación del interruptor y su propio código de dirección único en un mensaje digital de alta inmunidad a perturbaciones y lo envía hacia arriba a través del bus de comunicación compartido.
2. Unidad de transmisión y repetición (red de repetición antiatenuación para larga distancia)
- Transmisión por bus de dos hilos sin polaridad: cientos de nodos de codificación de campo se conectan en paralelo, mediante derivaciones, a uno o dos pares de buses de comunicación ignífugos de alta resistencia (o cables híbridos optoeléctricos de par trenzado), sustituyendo por completo a cientos de cables multiconductores. El bus suele admitir un cableado de topología arbitraria sin polaridad, lo que reduce enormemente el riesgo de errores de conexión durante la obra.
- Aislador repetidor de larga distancia (Repeater Unit): cuando la distancia de transporte supera el límite de comunicación estándar del cable de cobre (por ejemplo, más de 3 a 5 km en un tramo), se insertan amplificadores repetidores o convertidores de fibra óptica (transceptores ópticos) a intervalos predeterminados a lo largo de la línea. El repetidor no solo regenera y amplifica la forma de onda de la señal de comunicación, sino que también proporciona un aislamiento eléctrico bidireccional de varios miles de voltios, corta los bucles de tierra de larga distancia y aísla las sobretensiones por rayos.
3. Instrumento de protección integral y subestación de comunicación (análisis perimetral y enclavamiento de seguridad)
El instrumento de protección integral (Integrated Protection Instrument) instalado en la sala de distribución de campo o en la estación de accionamiento actúa como pasarela centralizada del bus de campo.
- Sondeo multipunto de alta velocidad: se adopta un mecanismo de sondeo de alta velocidad o dirigido por eventos de interrupción para completar la autocomprobación cíclica y el escaneo de estado de cientos de nodos de detección en toda la línea en un ciclo extremadamente corto (normalmente inferior a 50 ms).
- Enclavamiento de seguridad hardware local: el instrumento de protección integral dispone de un microprocesador de alta velocidad independiente y relés de salida hardware. Una vez recibida una orden de parada de emergencia o de desviación grave de cualquier nodo, no es necesario esperar la respuesta del ordenador central; la subestación puede cortar directamente in situ el contactor de control del motor principal, garantizando el máximo nivel de prioridad de la protección de seguridad.
4. Unidad de supervisión SCADA por ordenador central (visualización centralizada y centro de big data)
El sistema de control por ordenador central situado en la sala de despacho central se interconecta en tiempo real con los instrumentos de protección integral de cada tramo mediante Ethernet industrial estándar (protocolos principales como Modbus TCP, Profinet, EtherNet/IP, etc.).
- Visualización de la topología espacial 1:1 de toda la línea: la gran pantalla de supervisión presenta visualmente un modelo panorámico dinámico del transportador que se extiende varios kilómetros.
- Visualización de posicionamiento preciso a nivel de metro: una vez que actúa un nodo, la interfaz del ordenador central muestra inmediatamente un recuadro rojo de advertencia, indicando con precisión que la acción se produjo en el "KM 4.250, interruptor de cable bidireccional n.º 086", y llama automáticamente a la imagen de la cámara de vigilancia industrial de la zona correspondiente.
III. Análisis de las unidades centrales del sistema y de las funciones del hardware clave
Un sistema de control remoto de alta fiabilidad para transportadores de banda de larga distancia se compone principalmente de las siguientes cuatro unidades funcionales que trabajan de forma coordinada:
1. Codificador de direcciones (tipo integrado/externo)
- Función principal: convertir las señales convencionales de contacto seco pasivo (SPDT/DPDT) en señales digitales de bus, y proporcionar al bus la corriente de reposo y los paquetes de latido del nodo.
- Diseño de alta protección: grado de protección de la carcasa no inferior a IP65/IP67, adaptado a la lluvia y nieve a la intemperie, frío extremo y altas temperaturas, así como al polvo de carbón, la contaminación por aceite y la corrosión a lo largo del trazado; incluye filtrado automático antirrebote y autodiagnóstico de rotura de línea.
2. Repetidor de señal y terminal de red en anillo redundante de fibra óptica
- Función principal: ampliar la distancia física de comunicación y compensar las pérdidas del medio de transmisión. Dispone de detección automática de rotura de un solo bus y capacidad de autorrecuperación del anillo (Self-healing).
- Garantía de alta fiabilidad: admite redundancia de doble bus activo/en espera o anillo cerrado. Cuando cualquier punto intermedio es cortado por una fuerza externa, la unidad repetidora conmuta automáticamente la dirección de comunicación en milisegundos, garantizando que no haya puntos ciegos de comunicación para los nodos a ambos lados de la rotura.
3. Instrumento de protección integral / subestación de control
- Función principal: gestión de la alimentación del bus, modulación y demodulación de señales, conversión de protocolos, visualización digital/LCD local y ejecución de la lógica de enclavamiento de parada de emergencia.
- Calibración de parámetros e interacción local: permite configurar directamente in situ el retardo de alarma de desviación y la relación de umbral de alarma de deslizamiento, y registrar los últimos cientos de eventos de actuación con marca de tiempo.
4. Software de control remoto por ordenador central
- Función principal: supervisión centralizada de toda la línea, presentación de curvas de velocidad de banda y carga, análisis de tendencias de temperatura y vibración de motores, notificación sonora y luminosa de alarmas de falla, exportación de informes estadísticos e interconexión transparente de datos con el sistema de automatización de despacho integrado de la planta minera (MES/ERP).
IV. Análisis comparativo técnico-económico entre el sistema de comunicación por bus de campo y la solución tradicional de cableado rígido
Para evaluar de forma integral los beneficios de aplicación de esta tecnología en grandes proyectos, la siguiente tabla presenta una comparación cuantitativa sistemática de los indicadores clave de los dos modos de control:
| Dimensión e indicador de evaluación | Modo tradicional de cableado rígido multiconductor | Sistema digital de control remoto por bus | Evaluación de las diferencias técnicas y económicas |
|---|---|---|---|
| Consumo de cables y obras de tendido | Se tiende un cable multiconductor cada varias decenas de metros; 10 km requieren decenas de kilómetros de cable de control | Solo se necesita tender un par de cable de comunicación trenzado o cable de fibra óptica en toda la línea, con conexiones por derivación en árbol o en bus cerca del punto | Ahorro del 70 % al 85 % o más en materiales de cable y en obras de instalación de bandejas y conductos |
| Precisión de localización de fallas | Solo se conoce la apertura del circuito; la precisión es "todo el transportador" (zona ciega de 5 a 10 km) | Localización precisa hasta el ID del punto de falla y el kilometraje físico (precisión de nivel de metro) | El tiempo de diagnóstico y rearme in situ se reduce de 1–2 horas a menos de 5 minutos |
| Distancia de transmisión y capacidad antiatenuación | Alta resistencia del cobre; la señal de CC se atenúa gravemente más allá de 3 km y es susceptible a interferencias armónicas electromagnéticas de la red | Transmisión digital diferencial o por fibra óptica, extensible de forma estable más allá de 15 km tras la amplificación por repetidor | Elimina por completo el riesgo de falsas alarmas y rechazos de actuación del controlador causados por la atenuación de nivel en líneas largas |
| Ciclo de sondeo del estado de toda la línea | Sin sondeo digital, pero la capacidad e inductancia distribuidas de los conductores largos pueden provocar retardo de filtrado de la señal | Se utilizan protocolos de comunicación industrial de alta velocidad; el ciclo de actualización del sondeo de cientos de nodos en toda la línea es inferior a 50 ms | La velocidad de respuesta cumple plenamente las normas de seguridad de las paradas de emergencia de los transportadores ultralargos |
| Redundancia de comunicación y autorrecuperación del enlace | Una rotura en un punto paraliza todo el circuito y detiene el sistema; la búsqueda de la línea es extremadamente laboriosa | Admite redes en anillo y redundancia de doble bus; una rotura puntual se autorrecupera sin interrumpir la comunicación | Mejora enormemente la disponibilidad operativa de las complejas arterias industriales de larga distancia en entornos severos |
| Ampliación posterior del sistema y mantenimiento de nodos | Añadir sensores exige un nuevo tendido de larga distancia desde la sala de control, con un coste de modificación muy elevado | Basta con abrir el bus en cualquier punto del trazado para conectar en paralelo un nuevo codificador, con conexión inmediata | Facilita enormemente las condiciones de explotación en las que el transportador de banda se prolonga continuamente a medida que avanza el frente de explotación |
V. Coordinación de múltiples accionamientos y lógica de control de enclavamiento en milisegundos para transportadores ultralargos
Para los sistemas de transporte ultralargos equipados con varias estaciones de accionamiento (por ejemplo, tres motores de gran potencia en la cabeza, dos accionamientos auxiliares en la cola o un accionamiento de descarga intermedio), el sistema de control remoto también asume la importante tarea de equilibrar la secuencia de arranque de múltiples motores y el enclavamiento de seguridad de toda la línea:
- Arranque suave distribuido y coordinación de pares Antes del arranque del transportador, el ordenador central y las subestaciones recorren automáticamente las señales de cable, desviación, desgarro y nivel de tolva de toda la línea para garantizar un estado de preparación sin fallas; a continuación, se envían consignas de curva de arranque a los variadores de frecuencia de cada estación de accionamiento a través del bus de alta velocidad, coordinando con precisión la secuencia de arranque y la velocidad de establecimiento de tensión de los motores de cada tambor motriz, eliminando la enorme onda de choque de tensión dinámica que genera la banda en un vano de varios kilómetros y evitando su rotura.
- Secuencia de control de parada de emergencia enclavada con tres niveles de respuesta
- Primer nivel: corte hardware local en milisegundos (< 50 ms) Cuando se activa el interruptor de parada de emergencia por cable en cualquier posición, el codificador de direcciones envía un mensaje de interrupción de parada de emergencia. El instrumento de protección integral dispara por hardware el circuito de accionamiento principal en 50 milisegundos y, al mismo tiempo, difunde una orden de frenado instantáneo a cada subestación de accionamiento, garantizando que la banda con carga pesada decelere y se detenga suavemente en la distancia de rodadura más corta.
- Segundo nivel: parada en cascada de la cadena de proceso aguas arriba y aguas abajo El instrumento de protección principal envía de forma sincronizada una señal de enclavamiento de parada al alimentador y a la banda de alimentación aguas arriba, evitando accidentes graves de obstrucción y enterramiento de la máquina en la tolva de transferencia debido a la continuación de la alimentación desde aguas arriba.
- Tercer nivel: posicionamiento preciso en el control central y gestión inteligente de imágenes El ordenador central muestra en tiempo real la posición de la actuación y el tipo de equipo (por ejemplo, "KM 6.780, actuación de desviación n.º 132"), orienta la cámara motorizada hacia el lugar de la falla y guarda el registro del evento en disco, impidiendo estrictamente cualquier rearme y arranque forzados de forma remota y a ciegas antes de identificar la causa.
VI. Normas de cableado en obra, protección contra rayos, inmunidad a interferencias y mantenimiento de largo plazo
Para garantizar que un sistema de control remoto que cubre de varios a más de diez kilómetros funcione de forma estable durante todo el año, la construcción y el mantenimiento en obra deben cumplir estrictamente las siguientes normas:
- Aislamiento físico del bus y evitación de la alta tensión: El bus de comunicación debe tenderse en tubos de acero galvanizado dedicados o en bandejas portacables ignífugas de alta protección. Está estrictamente prohibido tenderlo en la misma capa o en la misma zanja que los cables de alta tensión de 6 kV/10 kV o los cables de potencia de salida de los variadores de frecuencia de gran potencia. En los cruces, debe cruzarse perpendicularmente a 90 grados con una separación no inferior a 300 mm.
- Sistema de protección contra rayos de varios niveles y equipotencialidad de puesta a tierra: Dado que las estructuras de transporte al aire libre de larga distancia se encuentran en zonas de alta incidencia de rayos, cada subestación de comunicación, repetidor y puerto de entrada/salida de línea debe estar equipado con protectores contra sobretensiones industriales rápidos dedicados (SPD); la capa de apantallamiento del cable de comunicación debe aplicar el principio de puesta a tierra estricta en un solo extremo, para evitar que la desigualdad de potenciales de tierra en distintas zonas a lo largo de varios kilómetros forme bucles de tierra parásitos que destruyan los módulos.
- Gestión de direcciones de nodos e inspecciones periódicas: Está estrictamente prohibido que el personal de mantenimiento en obra intercambie arbitrariamente o reajuste los interruptores DIP (o ID electrónicos) de los codificadores; cada trimestre deben probarse la atenuación del enlace de comunicación y el margen de potencia óptica de la fibra en toda la línea, y deben realizarse pruebas de tracción por muestreo en los interruptores de cable a lo largo del trazado, verificando la coherencia absoluta del 100 % entre la dirección del mensaje del ordenador central y la disposición física real de los equipos de campo.
Mediante la integración profunda de la codificación digital de direcciones, la comunicación por bus de campo de alta inmunidad a las perturbaciones y la red inteligente de supervisión SCADA, los modernos transportadores de banda de larga distancia han logrado un gran salto tecnológico desde una "operación y mantenimiento extensiva y a ciegas" hacia una "percepción holográfica y localización precisa a nivel de metro", erigiendo un centro nervioso de seguridad extremadamente resistente para la transferencia masiva de materiales a granel en la industria pesada.